【導(dǎo)讀】在世界機器人大會(WRC)前夕,章魚動力正式推出下一代具身數(shù)據(jù)采集產(chǎn)品體系 OctoSense,直擊當(dāng)前具身智能領(lǐng)域“原始數(shù)據(jù)海量但可訓(xùn)練數(shù)據(jù)稀缺”的核心痛點。針對傳統(tǒng)肌電模型“一模一人”的規(guī)模化瓶頸,章魚動力憑借 SynEMG 肌電大模型在全球首次實現(xiàn)跨個體零樣本泛化,真正將肌電技術(shù)推向“一模千人”的新階段。圍繞這一底層算法突破,OctoSense 以魚眼頭環(huán)、肌電手環(huán)和外骨骼同構(gòu)數(shù)采手套為核心,構(gòu)建了三大互補的數(shù)采方案,并依托 SYNData 數(shù)據(jù)工程能力,首次系統(tǒng)性地提出了“具身數(shù)據(jù)價值公式”。
8月15日 -- 換一個人,不給模型任何新數(shù)據(jù),不做個體訓(xùn)練,肌電模型還能直接用嗎?
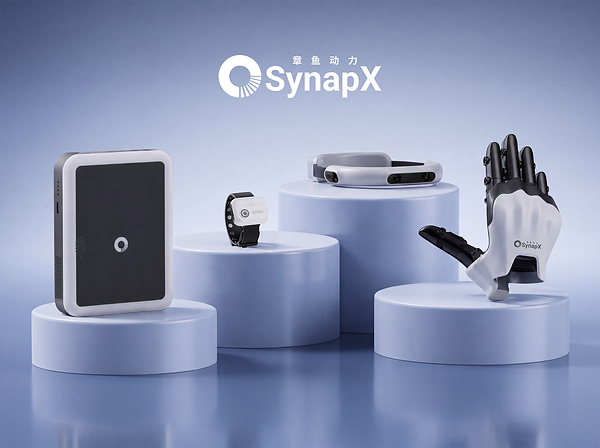
章魚動力全球首次實現(xiàn)肌電跨個體零樣本泛化——正式發(fā)布 OctoSense 三大數(shù)采方案,把人的動作與發(fā)力轉(zhuǎn)化為可用于機器人訓(xùn)練的數(shù)據(jù)
在世界機器人大會(WRC)前夕,章魚動力給出了答案:SynEMG 肌電大模型全球首次面向具身數(shù)據(jù)采集實現(xiàn)肌電跨個體零樣本泛化,真正讓肌電從"一模一人",走向"一模千人"。面對沒有進入訓(xùn)練集的新個體,模型無需新增個體數(shù)據(jù)、無需增量訓(xùn)練,即可恢復(fù)手部姿態(tài)和發(fā)力狀態(tài)。
圍繞具身數(shù)據(jù),章魚動力正式推出 OctoSense 數(shù)采產(chǎn)品:以魚眼頭環(huán)、肌電手環(huán)和外骨骼同構(gòu)數(shù)采手套為核心硬件,形成 OctoS-Ego、OctoS-EgoBio、OctoS-DexUMI 三大數(shù)采方案。三大方案均已完成產(chǎn)品化,可以實際體驗。
魚眼頭環(huán)通過四顆魚眼相機記錄第一視角視覺,并由 AI Native 雙目空間大模型恢復(fù)真實尺度與三維深度。
肌電手環(huán)采集前臂肌電信號,并由 SynEMG 肌電大模型恢復(fù)手部姿態(tài)與發(fā)力狀態(tài)。
外骨骼同構(gòu)數(shù)采手套直接采集人手驅(qū)動的操作數(shù)據(jù),并近乎無損地對齊靈巧手真機。
在 SYNData 模型算法與數(shù)據(jù)工程能力支撐下,三大方案采集的視覺、肌電及其他傳感器數(shù)據(jù),經(jīng)過物理信息恢復(fù)、多模態(tài)對齊與切片、質(zhì)量清洗和語義信息生成,最終形成標(biāo)準(zhǔn)化、可追溯的數(shù)據(jù)集并交付下游使用。
真正稀缺的不只是原始數(shù)據(jù),更是可訓(xùn)練數(shù)據(jù)
具身智能的數(shù)據(jù)采集規(guī)模正在快速增長,但總量增長并不等于模型能力同步增長。大量原始數(shù)據(jù)會因為多模態(tài)時間戳錯位、三維尺度漂移、遮擋下的姿態(tài)與力信息缺失、標(biāo)注不完整等問題,無法進入訓(xùn)練。
章魚動力正式提出具身數(shù)據(jù)的價值公式:具身數(shù)據(jù)價值 = 物理完備度 × 場景多樣度 × 采集規(guī)模 × 數(shù)據(jù)質(zhì)量。
這四項不是相加,而是相乘。只要其中一項接近零,數(shù)據(jù)的整體價值就會被大幅削弱。因此,具身數(shù)據(jù)系統(tǒng)必須同時回答:如何構(gòu)建數(shù)據(jù)采集路徑,以及如何將原始數(shù)據(jù)處理為可訓(xùn)練的數(shù)據(jù)資產(chǎn)。
OctoSense:三種采集硬件,三大數(shù)采方案
OctoSense 是一套以真實人類操作為中心建立的數(shù)采產(chǎn)品體系。魚眼頭環(huán)、肌電手環(huán)和外骨骼同構(gòu)數(shù)采手套三種硬件各自解決一類關(guān)鍵缺口,三種硬件通過不同組合,形成三大互補的數(shù)采方案:
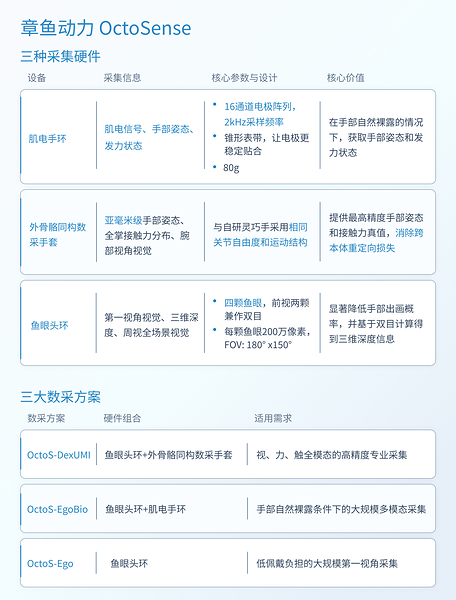
三大方案并不是互相替代,而是在行為自然度、采集規(guī)模、物理模態(tài)完整度與真值精度之間提供不同組合;通過不同的組合實現(xiàn)具身數(shù)據(jù)價值公式的最大化。
01|SYNEMG 肌電大模型:全球首次實現(xiàn)肌電跨個體零樣本泛化
視覺難以獲取遮擋下的手部姿態(tài)與真實發(fā)力
在真實操作中,手部經(jīng)常被遮擋;即使動作可見,視覺也很難直接判斷操作者是否發(fā)力以及發(fā)力大小。
肌電信號來自肌肉活動,并先于可見動作出現(xiàn)。它能夠為模型補充兩類視覺難以獲取的信息:遮擋下的手部姿態(tài)和手部發(fā)力狀態(tài)。
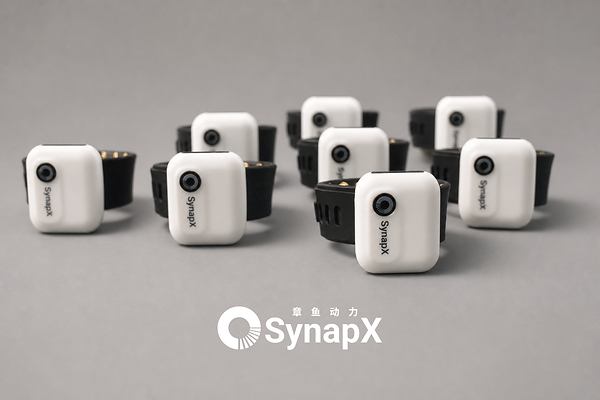
肌電手環(huán):僅 80g、前臂16通道電極陣列,手部完全裸露、零負擔(dān)
肌電規(guī)模化的真正難題,是"換一個人還能不能用"
不同人的肌肉結(jié)構(gòu)、皮膚狀態(tài)、發(fā)力習(xí)慣并不相同。傳統(tǒng)肌電模型通常圍繞固定用戶和固定任務(wù)訓(xùn)練,這讓肌電長期停留在"小規(guī)模實驗狀態(tài)":如果每增加新個體,都要新增一輪個體數(shù)據(jù)、訓(xùn)練和校準(zhǔn),那么具身數(shù)據(jù)采集就很難進行規(guī)模化擴展。
SYNEMG 肌電大模型徹底改變了這一狀態(tài)。
章魚動力以大規(guī)模無標(biāo)注多通道時序信號進行自監(jiān)督預(yù)訓(xùn)練,讓模型先學(xué)習(xí)跨個體、跨佩戴狀態(tài)的通用肌電表征,再遷移到手勢識別、連續(xù)手部運動恢復(fù)和發(fā)力狀態(tài)估計等任務(wù)。從不同信號分布中學(xué)習(xí)可以遷移的共同結(jié)構(gòu),從而對個體差異、佩戴位置和長時間漂移保持魯棒。
SYNEMG 全球首次面向具身數(shù)據(jù)采集實現(xiàn)肌電跨個體零樣本泛化:
零數(shù)據(jù)泛化:新個體無需提供新增訓(xùn)練數(shù)據(jù)、無需微調(diào)標(biāo)定,佩戴即用。
跨個體姿態(tài)恢復(fù):同一模型可精準(zhǔn)恢復(fù)不同個體的手部姿態(tài)和發(fā)力狀態(tài)。
極致精度突破:SynEMG 在零樣本跨人姿態(tài)重建上誤差降低 50%,率先實現(xiàn)了毫米級的絕對定位精度。
端到端規(guī)模化:肌電突破不再只是"識別更準(zhǔn)",而是真正從"一模一人"走向"一模千人",支撐具身數(shù)據(jù)的高效規(guī)模化采集。
當(dāng)魚眼頭環(huán)第一視角視覺與肌電手環(huán)結(jié)合,OctoS-EgoBio方案能夠在手部被遮擋時繼續(xù)恢復(fù)手部狀態(tài),并獲得毫米級關(guān)節(jié)點與 0.1 N 級主動發(fā)力,讓一次操作不再只有"看見了什么",還包含"手部如何運動"和"實際用了多大力"。同時因為手部保持自然裸露,具備超過傳統(tǒng)真機采集方式 1000 倍效率的規(guī)模化潛力。
02|外骨骼同構(gòu)數(shù)采手套:讓人手動作與發(fā)力,近乎無損直達靈巧手真機
OctoS-Ego 與 OctoS-EgoBio 適用于規(guī)模更大、場景更多樣、行為自然度更高的采集需求,例如預(yù)訓(xùn)練數(shù)據(jù)采集;對于后訓(xùn)練等對物理真值要求更高的任務(wù),外骨骼同構(gòu)數(shù)采手套則進一步提升數(shù)據(jù)精度。
它能夠同步記錄全掌接觸力分布和亞毫米級手部姿態(tài)。更關(guān)鍵的是,外骨骼同構(gòu)數(shù)采手套與章魚動力自研靈巧手采用相同的關(guān)節(jié)自由度和運動結(jié)構(gòu),采集端與靈巧手本體采用一體化同構(gòu)設(shè)計。
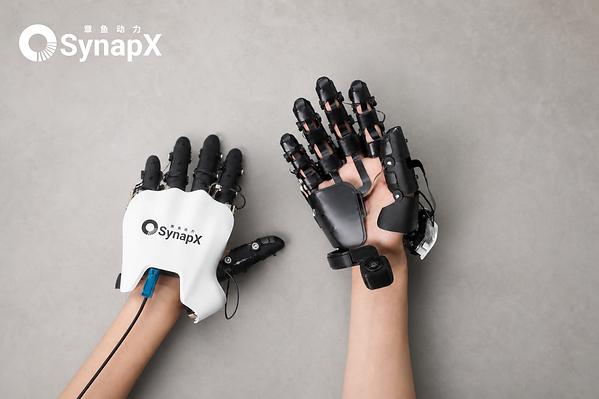
仿生外骨骼數(shù)采手套:與自研靈巧手完全同構(gòu),人手?jǐn)?shù)據(jù)近乎無損映射為靈巧手?jǐn)?shù)據(jù)
為什么"同構(gòu)"比單純的"高精度"更重要
通常,除真機遙操采集外,無本體操作數(shù)據(jù)要被機器人使用,需要經(jīng)過跨本體重定向(Retargeting):將手部動作轉(zhuǎn)換到關(guān)節(jié)數(shù)量、自由度、運動范圍和結(jié)構(gòu)都不盡相同的靈巧手上。這個過程會引入形變與誤差,動作可以被"掰"過去,但原始接觸關(guān)系、力分布和精細關(guān)節(jié)狀態(tài)很難完全轉(zhuǎn)換。
這就是 Retargeting Gap,它不是后處理多做幾步就能徹底消除的問題,而是由采集端與執(zhí)行端結(jié)構(gòu)差異帶來的先天損失。
外骨骼同構(gòu)數(shù)采手套從源頭消除這道鴻溝:人手作為動力驅(qū)動數(shù)采手套完成操作,當(dāng)數(shù)采手套與靈巧手完全同構(gòu),那么采集得到的操作數(shù)據(jù)就能與靈巧手以近乎 1:1 的關(guān)系對齊。
魚眼頭環(huán)與外骨骼同構(gòu)數(shù)采手套組合形成的 OctoS-DexUMI 方案,其價值不只是"采得更準(zhǔn)",更是讓靈巧操作數(shù)據(jù)從采集之初就成為靈巧手能夠直接使用的數(shù)據(jù)。
03|魚眼頭環(huán):四魚眼顯著降低手部出畫,魚眼雙目大模型給出真實三維尺度
具身操作不僅需要動作與發(fā)力,還需要知道操作者看見了什么、目標(biāo)在哪里,以及動作發(fā)生在怎樣的空間關(guān)系中。
單顆普通廣角相機的視野有限,雙手在大幅移動時容易出畫;同時,單目圖像缺少尺度信息,難以恢復(fù)真實空間尺度與距離。
章魚動力頭環(huán)集成了四顆魚眼相機:前方兩顆、左右兩側(cè)各一顆,形成約 330°×150° 的大視場,覆蓋雙手、操作對象與周圍環(huán)境。對于走動、轉(zhuǎn)身、伸手取物等移動操作,環(huán)視視場能夠顯著降低手部離開畫面的概率。
前視兩顆魚眼組成立體雙目系統(tǒng),基線為 60 mm。借助 AI Native 雙目空間大模型,系統(tǒng)能夠基于魚眼圖像恢復(fù)真實尺度與三維深度,并在保留大視場的同時實現(xiàn)毫米級深度估計精度,為手部、物體和環(huán)境之間建立真實三維尺度。四魚眼解決"看不全",前視雙目解決"量不準(zhǔn)"。
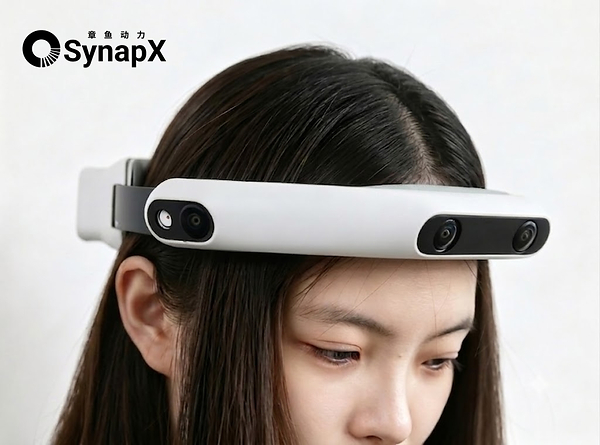
Ego 頭環(huán):環(huán)形布局集成四顆魚眼相機,前視兩顆兼作雙目
04|SYNData:模型算法與數(shù)據(jù)工程,讓采集數(shù)據(jù)成為標(biāo)準(zhǔn)化數(shù)據(jù)集
硬件決定數(shù)據(jù)采不采得到,SYNData 決定采回來的數(shù)據(jù)最終能不能用。
SYNData 不只是一個數(shù)據(jù)處理平臺,而是一套由模型算法和數(shù)據(jù)工程共同支撐的數(shù)據(jù)系統(tǒng)。它從圖像、肌電和其他傳感器信號中計算操作的物理狀態(tài)與語義信息,并進一步完成多模態(tài)對齊、切片、清洗和組織,最終形成標(biāo)準(zhǔn)化、可追溯的數(shù)據(jù)集。
經(jīng)過 SYNData 處理,OctoSense 三大方案采集的數(shù)據(jù)不再只是零散的視頻和傳感器信號,而是物理信息更加完整、多種模態(tài)相互對應(yīng)、質(zhì)量結(jié)果有據(jù)可查,并可供下游檢索和復(fù)用的數(shù)據(jù)資產(chǎn)。
OctoSense 負責(zé)完整記錄真實操作,SYNData 負責(zé)將多模態(tài)采集數(shù)據(jù)計算、組織為可用的數(shù)據(jù)集。
從"采集一次真實操作",到"沉淀一段機器人經(jīng)驗"
回到最開始的乘式:具身數(shù)據(jù)價值 = 物理完備度 × 場景多樣度 × 采集規(guī)模 × 數(shù)據(jù)質(zhì)量。
SYNEMG 肌電大模型解決跨個體泛化,讓肌電擺脫逐人訓(xùn)練和標(biāo)定;外骨骼同構(gòu)數(shù)采手套解決跨本體對齊,讓無本體操作數(shù)據(jù)近乎無損直達靈巧手真機;四魚眼頭環(huán)以雙目補全第一視角視覺和三維尺度;SYNData 則通過模型算法與數(shù)據(jù)工程,將多模態(tài)采集數(shù)據(jù)轉(zhuǎn)化為標(biāo)準(zhǔn)化、可追溯的數(shù)據(jù)集。
OctoS-Ego、OctoS-EgoBio、OctoS-DexUMI 三大方案覆蓋不同的采集需求,SYNData 為它們提供統(tǒng)一的數(shù)據(jù)計算、處理與交付能力。兩者共同把一次真實操作,沉淀為機器人可以使用的數(shù)據(jù)。
讓肌電跨越個體,讓人類操作數(shù)據(jù)近乎無損地對齊真機,讓每一次真實操作都成為機器人可以學(xué)習(xí)的經(jīng)驗。
結(jié)論
通過 SynEMG 打破個體差異、外骨骼手套消除跨本體對齊鴻溝、四魚眼頭環(huán)補全真實三維尺度,OctoSense 成功將人類自然操作轉(zhuǎn)化為機器人可精準(zhǔn)理解的高質(zhì)量數(shù)據(jù);而 SYNData 則作為“數(shù)據(jù)煉金爐”,徹底解決了多模態(tài)錯位與物理信息缺失的頑疾。這一系列創(chuàng)新將原本零散的原始信號升華為標(biāo)準(zhǔn)化、可追溯的數(shù)據(jù)資產(chǎn),真正踐行了“具身數(shù)據(jù)價值乘式公式”。從“采集一次真實操作”到“沉淀一段機器人經(jīng)驗”,章魚動力正以全鏈路的技術(shù)實力,為具身智能的高效規(guī)模化訓(xùn)練提供不可或缺的基礎(chǔ)設(shè)施。