【導讀】GTC 柏林大會上,NVIDIA 對 Isaac 機器人平臺進行大幅升級,思靈同步發布 Agile ONE SN 人形機器人參考平臺,搭載 GR00T 模型與 Jetson Thor,后續還將接入 Halos 安全棧。這套參考平臺自帶靈巧手、多模態感知,把開發者搭建調試周期從數周壓縮到數天,預計 2027 年初上市,已經收到多所頂尖高校關注。同時 NVIDIA 新增 Isaac OS、Isaac Lab 3.0、Human 1M 數據集以及配套開源工作流,ABB、KUKA、UR 等眾多歐洲機器人廠商都在基于 Isaac、Omniverse、Cosmos 等工具開發自主機器人方案。
NVIDIA GTC 柏林——2026 年 10 月 21 日——NVIDIA 今日宣布對 NVIDIA Isaac? 開放機器人開發平臺進行重大擴展,新增了一款人形機器人參考平臺、數據集和運行時,并更新了機器人學習框架。
這些技術共同為開發者提供了一條從數據到部署的集成路徑,加速通用機器人走向現實世界。
NVIDIA 創始人兼首席執行官黃仁勛表示:“通用機器人正以驚人的速度發展,機器人的‘ChatGPT 時刻’即將到來。借助 NVIDIA Isaac——我們的全棧開放機器人平臺,我們正在為開發者提供模型、數據、仿真工具和計算系統,以將物理 AI 引入全球各大行業。”
Agile ONE SN——面向研究的前沿人形機器人參考平臺
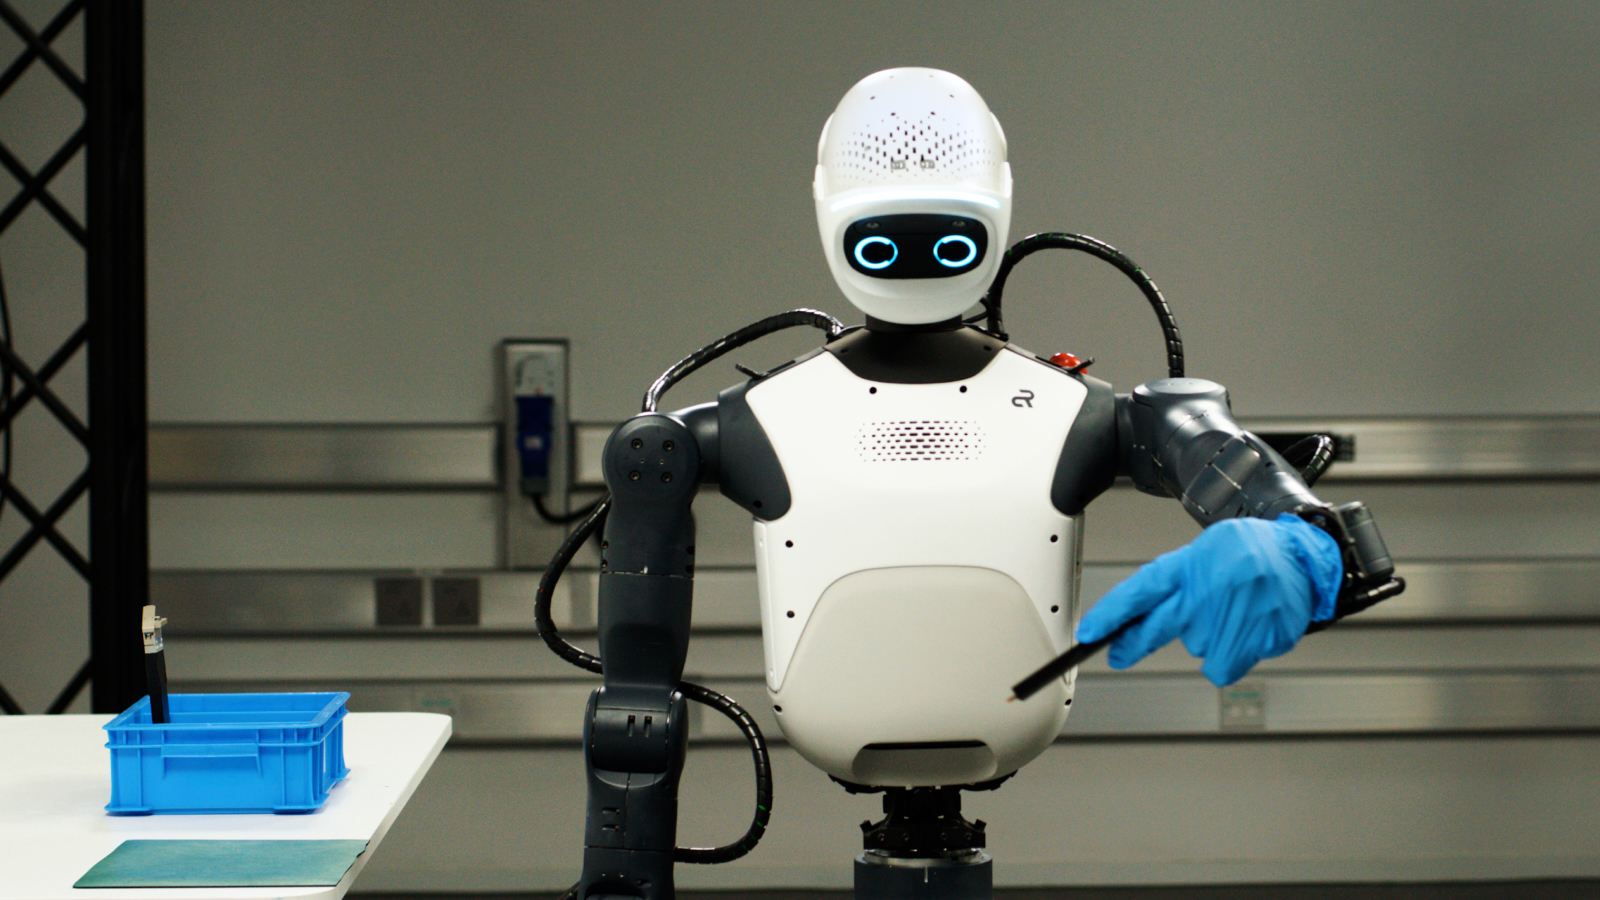
思靈機器人發布了 Agile ONE SN,這是一款預裝了 NVIDIA Isaac GR00T,并由 NVIDIA Jetson Thor? 邊緣 AI 平臺提供動力的全棧人形機器人參考平臺。
機器人研究人員和開發者在整合各自獨立的仿真、訓練和部署工具時往往面臨困難,而這些工具對于將機器人技能從開發階段推向物理世界至關重要。Agile ONE SN 將上述工具和工作流統一在一個平臺上,將搭建時間從數周縮短至數天。
Agile ONE SN 具備以下特性:
Agile ONE S 人形機器人本體,身高 1.40 米(4.59 英尺),重 40 公斤(88 磅),擁有 31 個自由度,單臂負載能力達 3 公斤。
配備兩只 WUJI Hand 2 五指靈巧手,每只手擁有 20 個自由度、1kHz 力控和觸覺傳感,能夠實現精細操作。
搭載 NVIDIA Jetson Thor 本體計算平臺,提供 2,070 FP4 TFLOPS 的算力和 128GB 統一內存,支持本體推理和實時控制。
具備多模態感知能力,包括頭部和腕部攝像頭、激光雷達傳感器和慣性測量單元,幫助機器人感知并與周圍環境交互。
采用 NVIDIA Isaac GR00T 平臺,該平臺包含 GR00T 基礎模型、從數據采集到部署的完整工作流,以及用于協調運動的全身控制功能。
具備安全能力,計劃將機器端安全協議與 NVIDIA Halos 機器人全棧安全系統進行集成。
思靈機器人創始人兼首席執行官陳兆芃表示:“人形機器人的突破在于實現大規模實用化:即一臺適應性強的機器,能夠學習多種技能,并能在為人類打造的環境中跨場景工作。今日思靈機器人推出的 Agile ONE SN,是一款基于 NVIDIA Isaac GR00T 構建、由 Jetson Thor 提供動力的全棧開放式參考人形機器人,為開發者提供了一個現成的系統,可用于創建、訓練和驗證讓人形機器人投入實際工作所需的能力。”
Agile ONE SN 計劃于 2027 年初上市,旨在推動前沿人形機器人的研發,目前已獲得斯坦福大學和蘇黎世聯邦理工學院等領先機構的關注。
全新 NVIDIA 技術加速機器人學習——從數據到部署
全新的 NVIDIA 技術可幫助開發者生成訓練數據、擴展機器人學習、構建仿真環境并部署機器人應用,從而縮短解決方案的落地時間。
SimReady Central Library 提供超過 2,000 個可用于仿真的機器人和工廠資產;同時,Human 1M 數據集包含多樣化的人類活動、同步的三視角視頻和 3D 手部追蹤數據。這些均可在 Hugging Face 上獲取,Cosmos Coalition 合作伙伴可訪問完整的 Human 1M 數據集。
NVIDIA Isaac Lab 3.0 現已全面可用。這是一個開源的、支持智能體的學習框架,利用多 GPU 工作流以及包括 Newton 和 NVIDIA PhysX? 在內的物理引擎,支持從桌面端到數據中心訓練并優化機器人策略。
NVIDIA Isaac OS 是一款基于 NVIDIA Holoscan 構建的開源運行時框架,它將 AI、傳感器、控制系統與機器人硬件無縫連接,從而實現從仿真環境到實體機器人的確定性實時性能。
NVIDIA 發布了針對 NVIDIA DGX Station? 的三個開源參考工作流,旨在幫助開發者使用強化學習微調 GR00T 1.7 模型,在 NVIDIA Isaac Lab 中訓練靈巧操作技能,并利用 ChatGPT Astra 對 NVIDIA Cosmos? 世界模型進行后訓練以生成合成數據。
NVIDIA Halos 提供了一個基于 NVIDIA IGX Thor? 構建的全棧安全平臺,旨在幫助智能汽車和機器人從開發階段邁向更安全的規模化現實世界部署。
Hugging Face 上的 SimReady Central Library 包含了來自 Comau、FANUC、ForgeCAD、Franka Robotics、LG Electronics、Palatial、Robotiq、Standard Bots、Universal Robots 和 Vertiv 的仿真就緒資產。
在 DGX Station 上運行的 NVIDIA 開源機器人學習參考工作流將獲得 1X、思靈機器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、Sereact 和 Skild AI 等公司解決方案的支持。
包括思靈機器人、Agility、Dexory、FORT Robotics 和 KION 在內的機器人合作伙伴正在將 NVIDIA Halos 集成至其安全架構中,以保障倉儲機器人的安全。此外,SICK 正在評估 Halos 以推進工業機器人的動態安全,幫助機器人對固定區域之外的變化條件做出響應。
Advantech 和 NexCOBOT 正在開發基于 NVIDIA IGX 的工業計算平臺;Reynolds & Moore、埃森哲和 TüV SüD 正在加速工業物理 AI 安全部署的認證流程。
歐洲機器人領軍企業基于 NVIDIA 開放技術進行構建
ABB Robotics 正將 NVIDIA Omniverse? 庫集成到 RobotStudio HyperReality 中,以便在廣泛的行業中,在安裝前對機器人系統進行仿真與虛擬調試。KUKA Group 正將 Omniverse 庫應用于其 Visual Components FactoryLens 中,為工廠仿真工作流添加實時渲染功能。Sereact 則結合 Isaac GR00T 與 Cosmos Transfer,對其運行在 Universal Robots 工業機械臂上的 Cortex 平臺進行貨物搬運任務的訓練與后訓練。
Humanoid 使用 Jetson Thor、Holoscan Sensor Bridge、Halos 和 NVIDIA Isaac OS,在工業試點前開發和驗證機器人行為;Hexagon Robotics 正在構建 AEON 感知能力,包括遙操作視頻、定位、建圖和物體位姿檢測;Bear Robotics 正在加速 KR1 的感知和模型執行,同時通過 Kino-2 對 Isaac GR00T 進行后訓練,以應用于倉儲、退貨處理和工業工作流。
Toyota Material Handling Europe和 SoftServe 使用 Omniverse 和 NVIDIA Isaac Sim? 框架開發自主物料搬運解決方案,可將部署時間最高縮短 50%。Idealworks 正利用 NVIDIA 開放模型和 Jetson 為工廠中的自主移動機器人開發記憶能力。Analog Devices Inc.(ADI)正使用 NVIDIA Jetson AGX Orin? 和 cuVSLAM 庫構建自主移動機器人。
Hugging Face 和 Pollen Robotics 使用 NVIDIA Isaac Lab、Isaac Sim 和 Newton 打造 Microduck,這是一款小型開源機器人,旨在幫助開發者和學生訓練、修改和分享新的物理行為。Franka Robotics 使用 NVIDIA NIM? 和 Isaac Sim,將其 Franka FR3 Duo 機器人系統的自然語言請求轉化為動作。Bellboy基于 Jetson 和 GR00T 來為其首個機器人隊友 Billie 提供動力,該機器人基于 Bellboy 的物理 AI 基礎設施構建,目前已部署在萬豪、希爾頓、洲際和 OYO 運營的酒店中。
Flexion 使用 Isaac Lab 和 Newton 擴展其統一機器人智能模型 Reflect 的學習能力,該模型結合了推理與全身運動,以實現跨機器人本體的復雜操作。Schaeffler 將其執行器技術作為 Newton 的獨家基礎組件,助力通過 NVIDIA Isaac Lab 和 Isaac Sim 加速人形機器人的開發。
NEURA Robotics 使用 Isaac Sim 和 Isaac Lab 為其多模態基礎模型 Neuron AI 生成合成訓練數據并在仿真環境中訓練機器人技能。
結論
Isaac 整套工具鏈補齊了數據集、仿真、運行時、安全等關鍵環節,形成從合成數據生成、模型訓練到真機部署的閉環。Agile ONE SN 作為現成的人形參考硬件,降低了研究機構和開發者的起步門檻。大量工業機器人、人形機器人廠商集中接入,標志著 NVIDIA 開放機器人生態正在成為物理 AI 落地的主流開發底座。